智慧矿山挖掘机器人与其他设备的对接方式
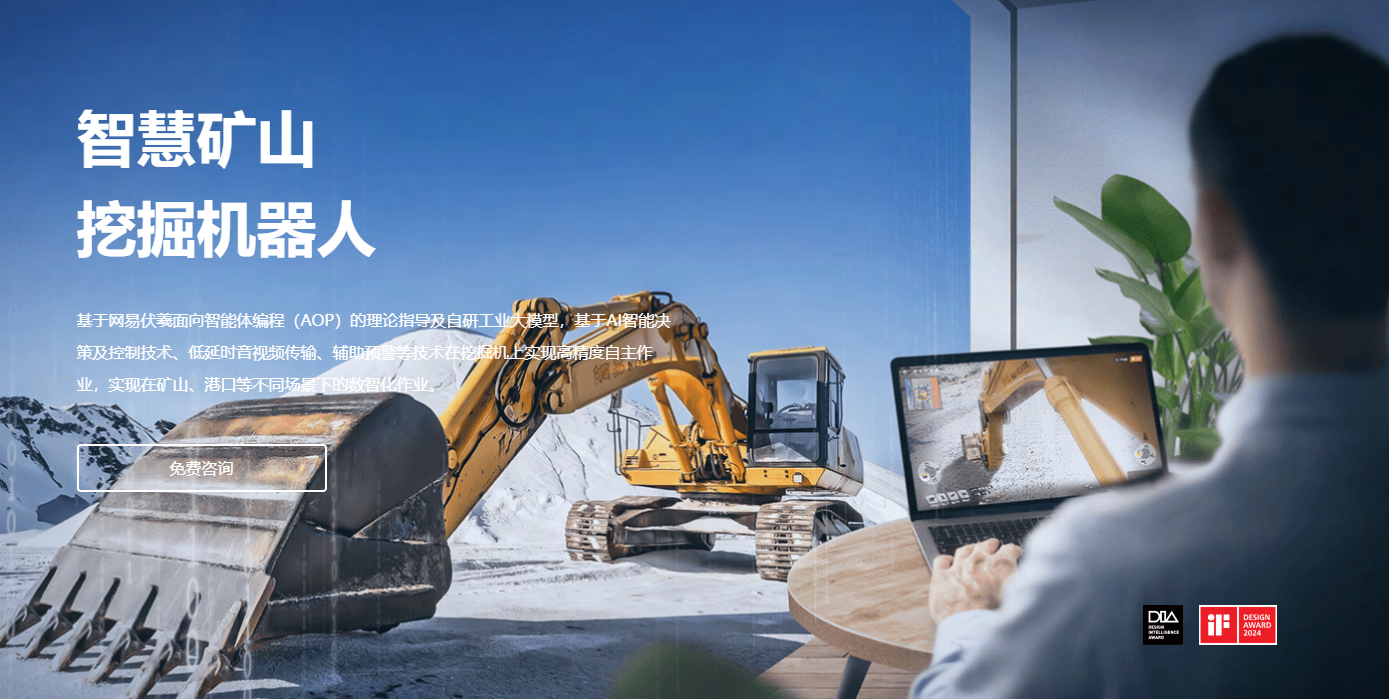
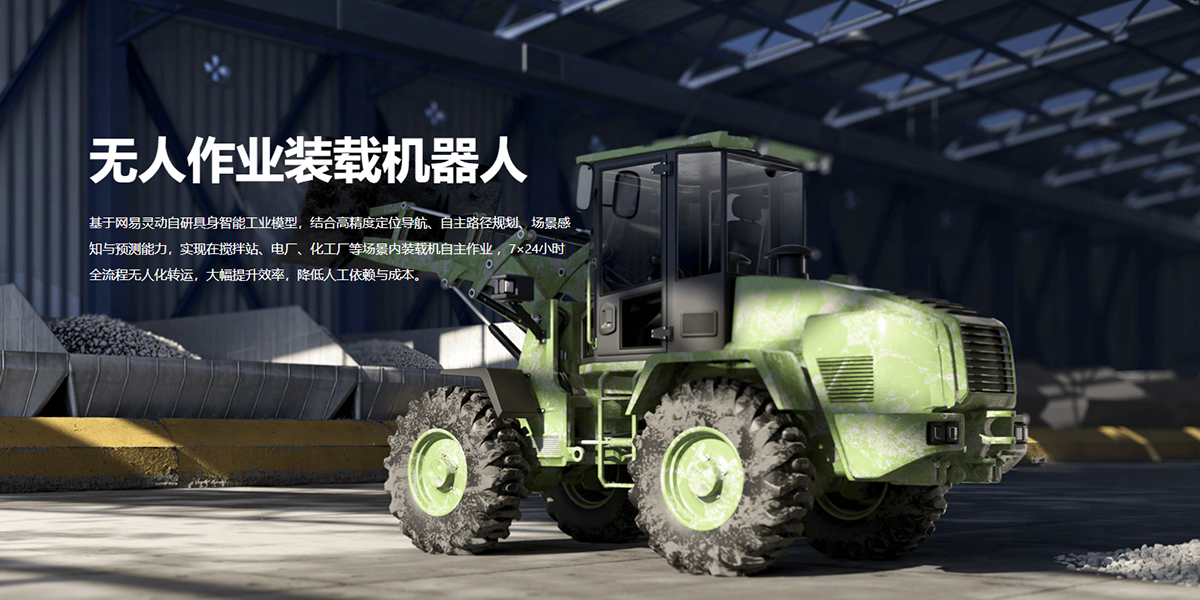
智慧矿山挖掘机器人作为智能采矿生态系统中的关键组成部分,必须能够与一系列其他自动化设备无缝协作,以实现高效的矿石采集、运输和处理。以下是这类机器人如何与其他设备对接的具体方式:
1.标准化接口与协议
物理连接:通过标准的机械接口(如快速接头、法兰等)实现与输送带、装载车等设备的物理连接,确保物料可以顺利地从挖掘机器人转移到下一个环节。
通信协议:采用统一的技术标准和协议(如OPCUA、ModbusTCP/IP、CANopen等),以便于信息交换和指令传递。这简化了系统集成过程,降低了开发成本和技术门槛。
2.中央控制系统与云平台
集中管理:所有参与作业的自动化设备都被连接到一个集中的控制中心或云服务平台,接受统一调度和管理。这使得不同类型的设备能够共享实时数据,并根据整体任务需求灵活调整各自的工作状态。
数据互通:利用物联网(IoT)技术,各设备之间可以通过网络进行高效的数据传输,包括位置、速度、负载重量等重要参数。这样不仅提高了协调工作的效率,也为故障诊断提供了便利。
3.智能任务分配与路径规划
动态任务调度:基于大数据分析,中央控制系统可以根据货物类型、数量、目的地等因素自动划分工作任务,并指派最合适的设备执行相应操作。例如,在卸载散货时,先由清舱装载机器人清理船舱底部,再由AGV将货物运输至指定地点存放。
优化路径计算:结合地理信息系统(GIS)和AI算法,挖掘机器人可以计算出从当前位置到达目标地点的最佳路径,考虑因素包括距离、地形复杂度、潜在危险等。同时,还能够在行进过程中不断优化路径,避开新出现的障碍物。
4.协同工作模式
多机器人协调:在一个大型项目中,可能有多台机器人同时工作。此时,需要有一个中央控制系统负责调度各台机器人之间的配合,避免冲突并优化整体效率。
人机互动接口:设计简单易用的人机互动接口,使得工人即使不具备专业技术背景也能轻松与机器人交流。比如,通过语音命令、手势识别等方式下达简单指令。
5.实时监控与反馈机制
全程跟踪记录:从货物进港到离港的每一个环节都进行详细的数据采集和记录,形成完整的物流链条。这些数据不仅可以用于监控当前作业进度,还可以作为历史参考,帮助改进未来的工作流程和服务质量。
实时反馈调整:当某台设备遇到问题或出现异常情况时,能够及时向控制中心发送警报,并根据指示采取相应的应急措施。此外,还可以通过对现场环境变化的感知,动态调整其他设备的工作策略,以适应新的条件。
6.安全与防护措施
多重安全防护:除了硬件层面的安全设计外,软件系统也应具备强大的防护能力,如入侵检测、加密通信等,防止黑客攻击或其他恶意行为干扰正常运作。同时,设置紧急停止按钮和自动避障功能,确保任何情况下都能迅速响应潜在危险。
法规遵从性检查:确保所有操作均符合当地法律法规的要求,特别是在涉及环境保护、职业健康等方面的规定。通过定期审计和技术升级,保持系统的合法性和可持续性。
7.具体对接实例
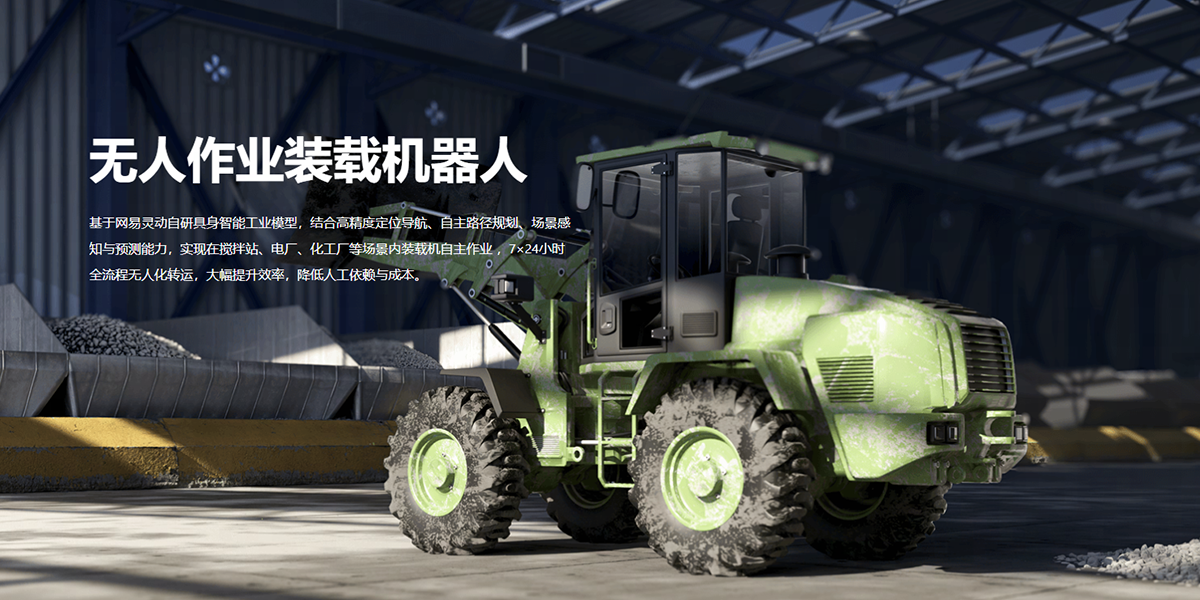
与自动运输车辆(ATV)对接:挖掘机器人完成矿石采集后,会将矿石装载到自动运输车辆上。两者之间通过预设的信号灯或无线通信确认装载状态,确保ATV在正确的时间启动运输任务。
与钻孔机器人对接:在进行爆破前,挖掘机器人可能会与钻孔机器人协同工作。前者负责清理工作面,后者则精确地在预定位置钻取爆破孔。两者的动作需要高度同步,以保证后续工序的顺利进行。
与监控与管理系统对接:所有的作业数据都会被上传至中央监控系统,供管理人员实时查看和分析。这有助于及时发现潜在问题,提前制定解决方案,从而提高整个矿山的运营效率。
总之,智慧矿山挖掘机器人通过上述方式与其他设备实现了高效的对接和协作,构建了一个智能化、自动化的采矿生态系统。这不仅提升了矿山的整体运营效率,降低了成本,还增强了系统的稳定性和可靠性。随着相关技术研发的不断深入和完善,未来这类机器人的对接能力和协作水平还将进一步提升,为行业发展注入新的活力。