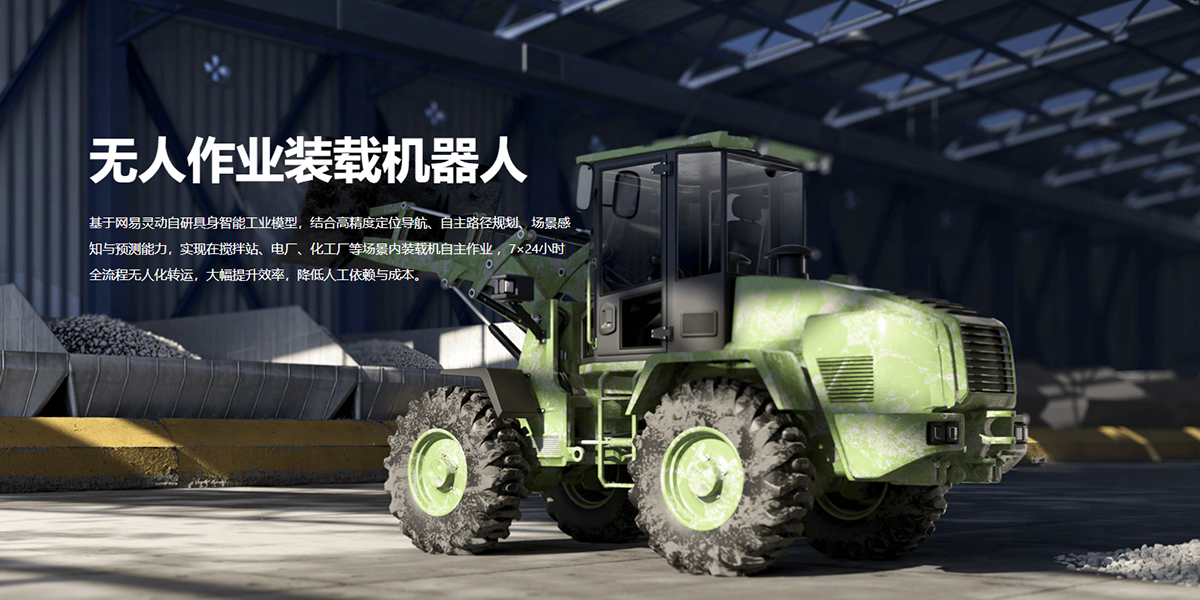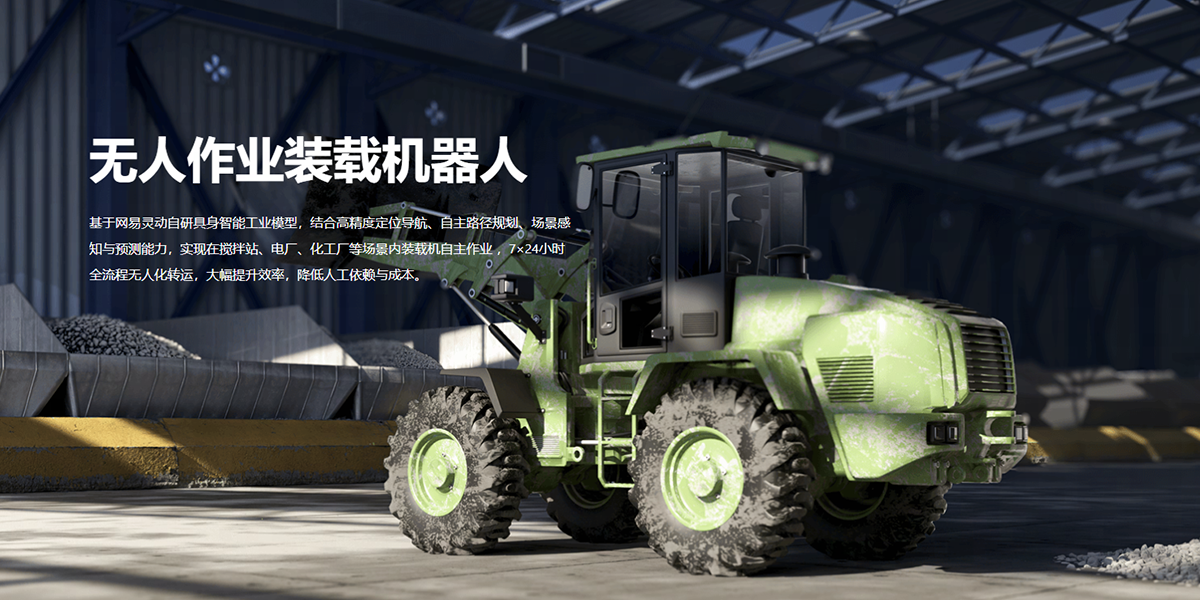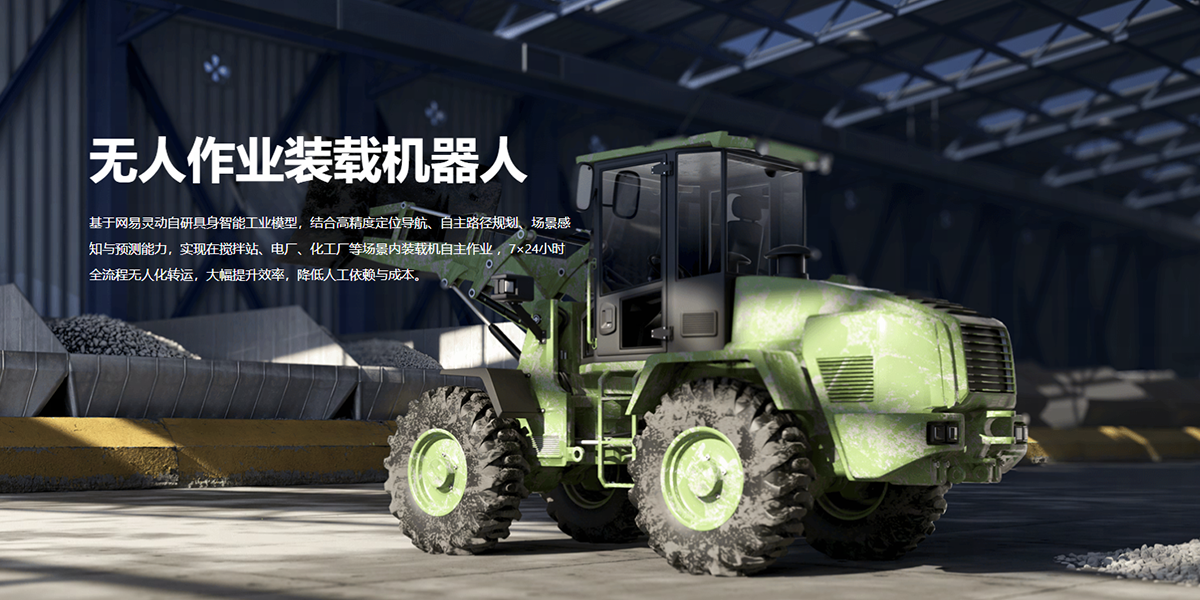
无人装载机之场景自主感知:智能工程机械的技术跃迁
一、场景自主感知的技术定位与核心价值
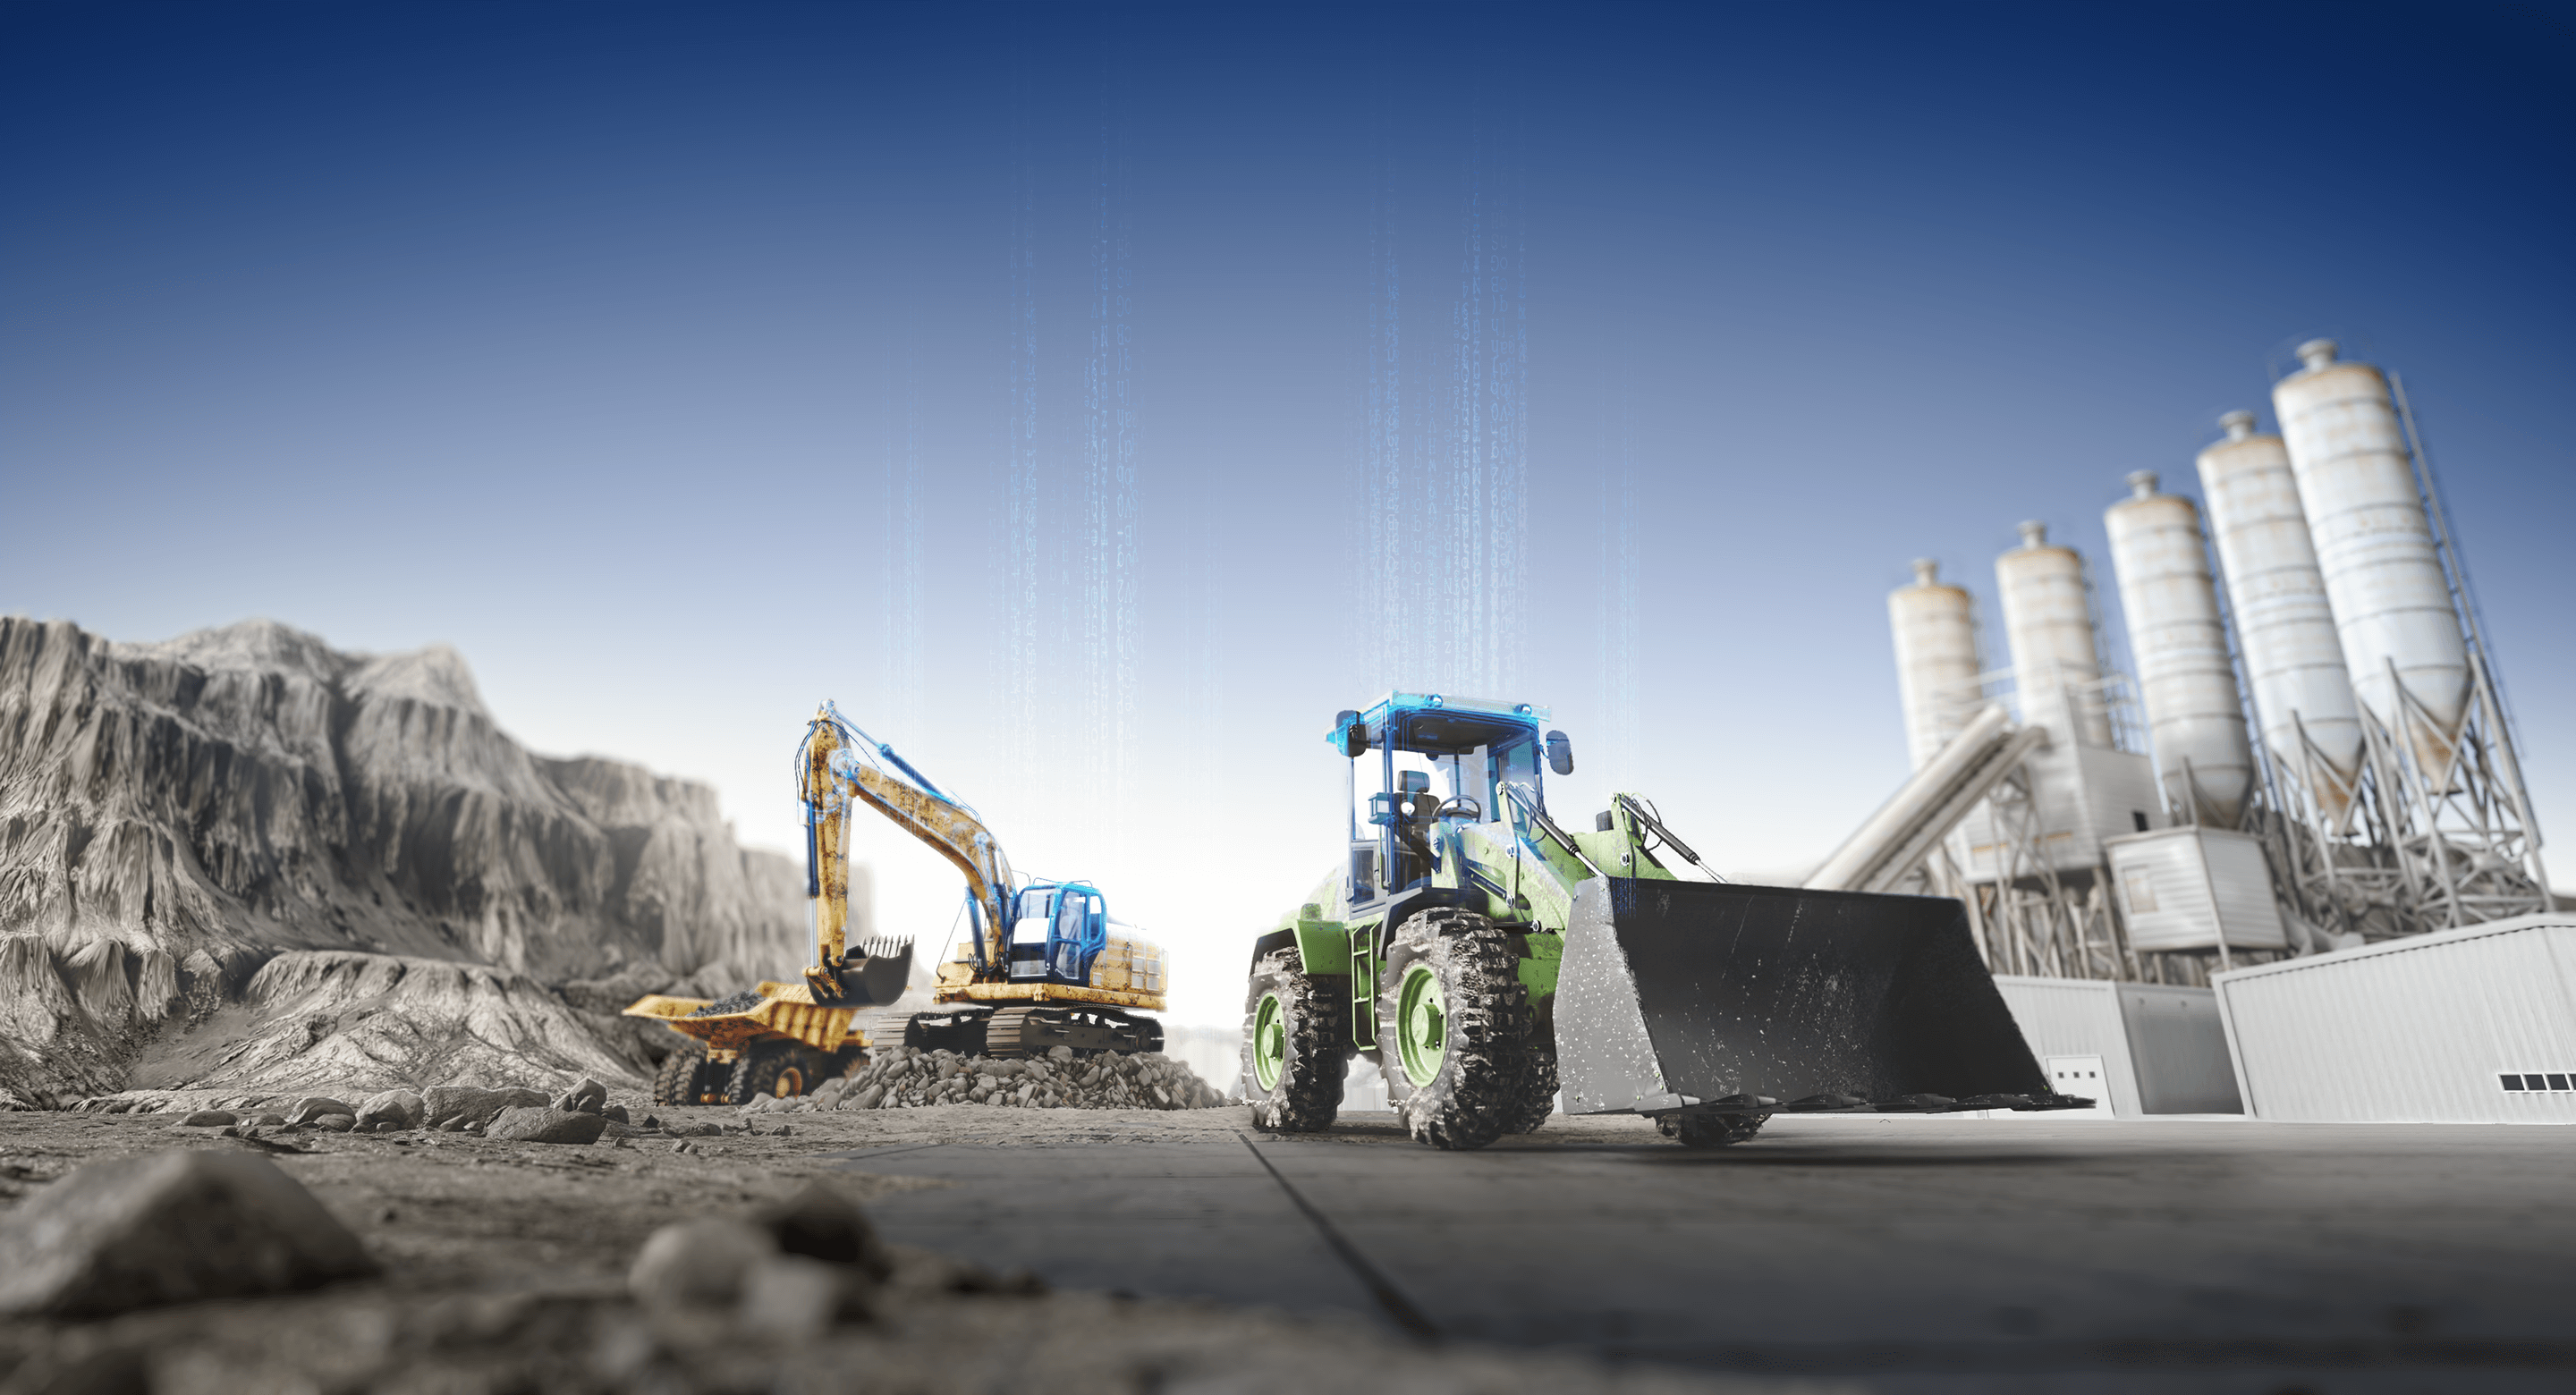
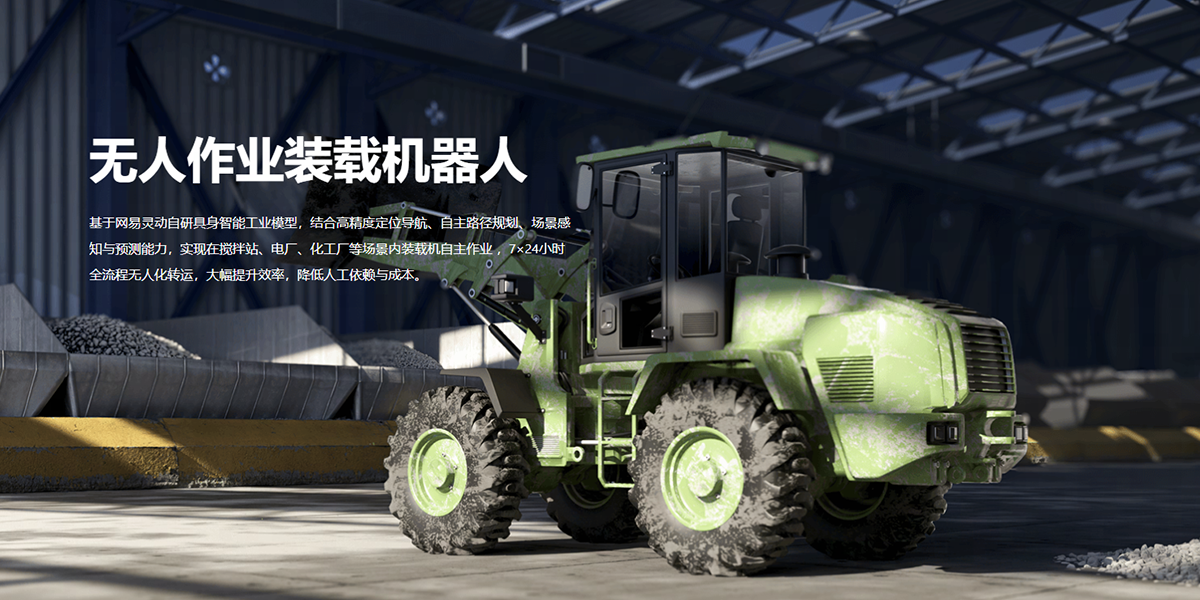
无人装载机的场景自主感知技术通过多模态传感器融合与实时环境解析,赋予机器动态理解作业场景的能力,其技术突破解决了传统工程机械依赖人工操控的局限性,核心价值体现在:
作业安全增强:实时识别障碍物、地质隐患与人员活动区域,规避碰撞风险。
作业效率优化:根据物料堆形变化自动调整铲装轨迹,减少无效空载行程。
复杂工况适应:在雨雪、粉尘、逆光等恶劣环境下保持稳定感知精度。
多机协同互联:共享场景感知数据实现装载车与运输车的无缝配合。
二、场景自主感知的技术架构与核心模块
1、多源数据融合层
激光雷达点云:采用360度旋转激光雷达,每秒生成超50万点云构建厘米级地形模型。
立体视觉系统:双目光学摄像头实现立体景深感知,识别沙土含水反光特征。
毫米波雷达阵列:监测半径80米内动态目标速度与方位,穿透雨雾粉尘干扰。
惯性导航单元:融合GNSS与IMU数据,实时补偿车身振动导致的定位漂移。
2、环境理解算法层
动态三维重构:基于SLAM技术每秒更新作业面三维模型,精度误差小于2厘米。
材质语义解析:通过点云反射强度与视觉纹理识别冻土、砂石、黏土等物料特性。
空间拓扑建模:建立铲斗工作域、运输车停泊区、人员禁入区的逻辑关系图谱。
3、决策控制层
最优路径规划:基于A*算法与动态窗口法生成避障铲装轨迹。
力觉反馈优化:根据液压压力传感器数据动态调整铲入角度与推进速度。
能耗平衡策略:在作业效率与电池续航间寻找最佳平衡点,延长连续工作时长。
三、典型应用场景与技术突破
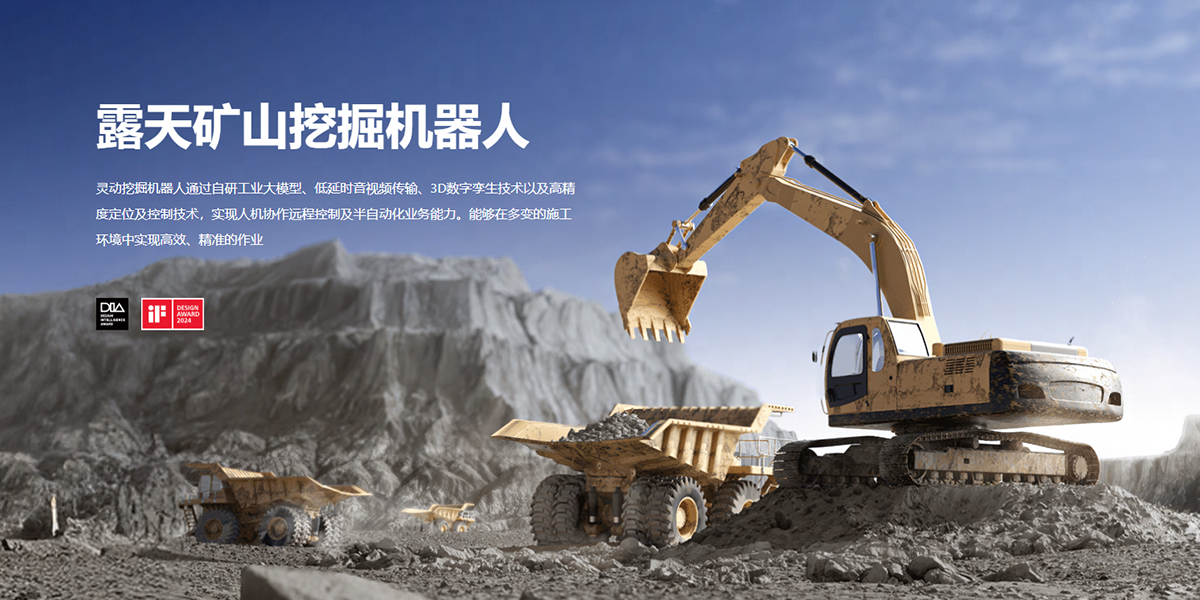
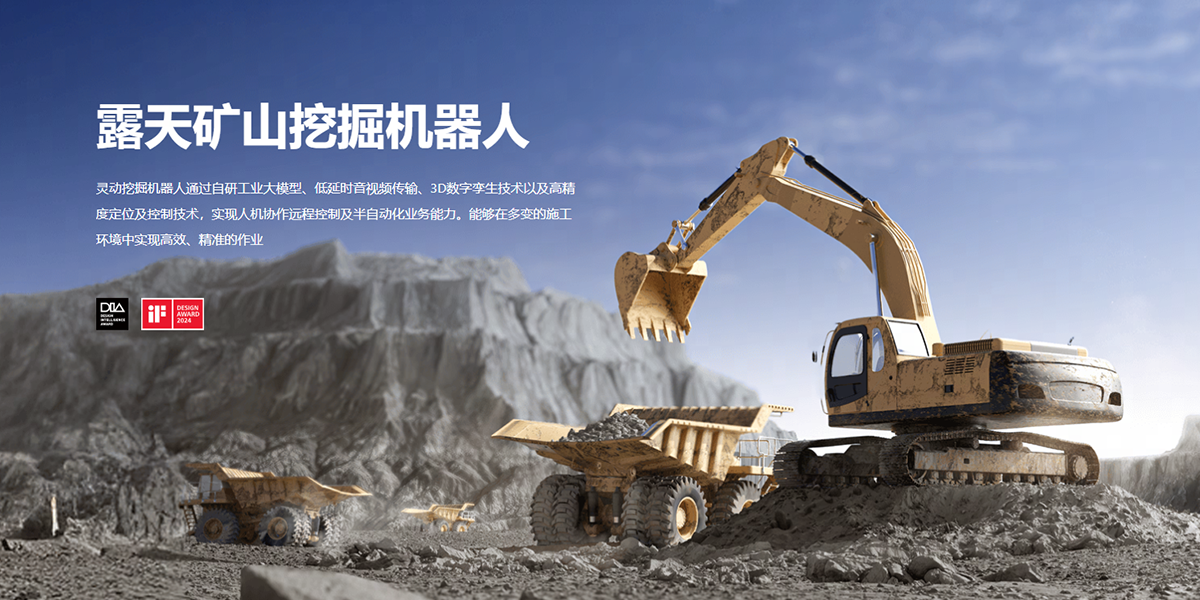
1、矿山采装作业
爆堆形态识别:实时扫描矿堆三维轮廓,计算最高效的取料分层方案。
车斗匹配计算:根据自卸车尺寸与剩余容量规划装载量,减少超载或欠载。
粉尘穿透感知:在爆破后粉尘浓度超标的工况下,启动红外成像辅助模式。
2、港口集装箱转运
货柜编码识别:通过OCR技术读取集装箱编号,自动关联物流信息系统。
定位精度控制:在龙门吊作业区内实现±5厘米的精准停靠与对齐。
抗电磁干扰:在强电磁干扰的岸桥区域保持无线通信链路稳定。
3、灾后应急抢险
废墟结构解析:识别坍塌建筑中的钢筋走向,规划安全破拆路径。
生命体探测:集成热成像模块搜索被困人员,自动标记救援坐标。
临时通道构建:根据实时场景生成碎石清理与路基平整的复合作业方案。
四、技术实施难点与突破路径
1、动态场景理解挑战
运动补偿算法:针对装载机震动开发点云去抖动滤波算法,减少模型畸变。
光照适应模型:构建涵盖晨昏、雾霭、强逆光等12种光照条件的感知鲁棒性模型。
可变场景标注:建立涵盖1000+矿山、工地、港口场景的数据训练集。
2、多模态数据融合瓶颈
时空对齐技术:开发多传感器硬件级同步装置,实现微秒级数据同步。
异构数据转化:构建激光雷达点云与视觉图像的跨模态特征关联矩阵。
异常数据修复:在单个传感器失效时,基于剩余数据重建完整环境模型。
3、实时决策效能提升
边缘计算优化:部署嵌入式AI芯片实现300ms内完成环境建模至动作指令的全流程。
增量学习框架:在作业过程中持续学习新物料特性,优化铲装策略库。
群体智能演进:实现10台以上无人机的协同调度与任务动态再分配。
五、核心技术创新方向
1、认知智能跃迁
物理规律建模:构建土壤剪切强度、物料滑移角等参数的自适应学习模型。
因果推理引擎:分析“铲斗震动-地质疏松-作业参数调整”的决策逻辑链。
预见性维护:通过液压系统震动频谱预测关键零部件剩余寿命。
2、感知硬件进化
固态激光雷达:开发抗振动、小体积的车规级固态雷达提升可靠性。
事件驱动相机:采用动态视觉传感器捕捉快速移动目标的微秒级变化。
柔性传感器集成:在铲斗刃口部署压力传感薄膜实时监测磨损状态。
3、数字孪生应用
实时孪生映射:在云端创建毫秒级延迟的数字副本,支持远程介入操控。
虚拟场景训练:在数字孪生平台模拟塌方、暴雨等极端工况下的算法验证。
跨设备数据池:汇聚多台设备的场景数据构建全域知识图谱。
六、行业应用深化与生态重构
1、施工模式变革
人机协作界面:开发AR眼镜远程示教系统,支持人工示范动作的自动学习。
全天候作业能力:集成探地雷达实现夜间无照明条件下的精准作业。
碳排放追踪:实时计算作业过程中的能耗与碳排放数据,生成绿色施工报告。
2、后市场服务升级
故障预诊断系统:通过振动、温升数据分析提前14天预警潜在故障。
远程参数优化:云端算法团队实时调校不同矿山的作业参数配置文件。
技能共享平台:优秀作业参数组合可在设备间横向迁移复制。
3、标准体系构建
安全认证规范:制定动态目标识别率、紧急制动响应时间等技术准入门槛。
数据安全协议:建立作业场景数据的脱敏标准与访问权限分级体系。
伦理操作指南:明确人机冲突场景下的优先级规则与责任认定框架。
结语:从机械自动化到场景智能化革命
无人装载机的场景自主感知技术正推动工程机械从程序化执行向认知决策的质变。当装载机能够感知冻土层下的地质裂纹,当它可以在沙尘暴中精准识别运输车轮廓,当多台设备自主协商形成最优作业集群时,智能建造的范式将被彻底改写。随着量子传感、神经形态计算、6G通信等技术的融合突破,未来的场景感知系统将突破物理限制,构建起跨时空的协同作业网络。面对技术可靠性、成本可控性、法律适配性等挑战,唯有构建产学研用协同的创新生态,才能让无人装载机真正成为新一代基建的核心生产力,开启人机共生的智慧工程新时代。